
鲁棒与自适应的垂尾抖振控制-EXP-振动控制-垂尾
实验目的
摘要:
对垂尾低阶模态抖振,提出 RFxLMS 多模态控制器,对次级通道实施反馈阻尼补偿,并用宏纤维复合材料压电作动器开展地面与风洞试验。
关键字:垂尾抖振 , 主动控制, 鲁棒控制 , 压电作动器, Smart Material P1 , PCB 33B30, Smart Material HVA 1500/50-4
注:本文仅从实验系统与工程实现角度进行记录。
实验系统整体结构
下图为根据实验内容整理的系统结构框图。
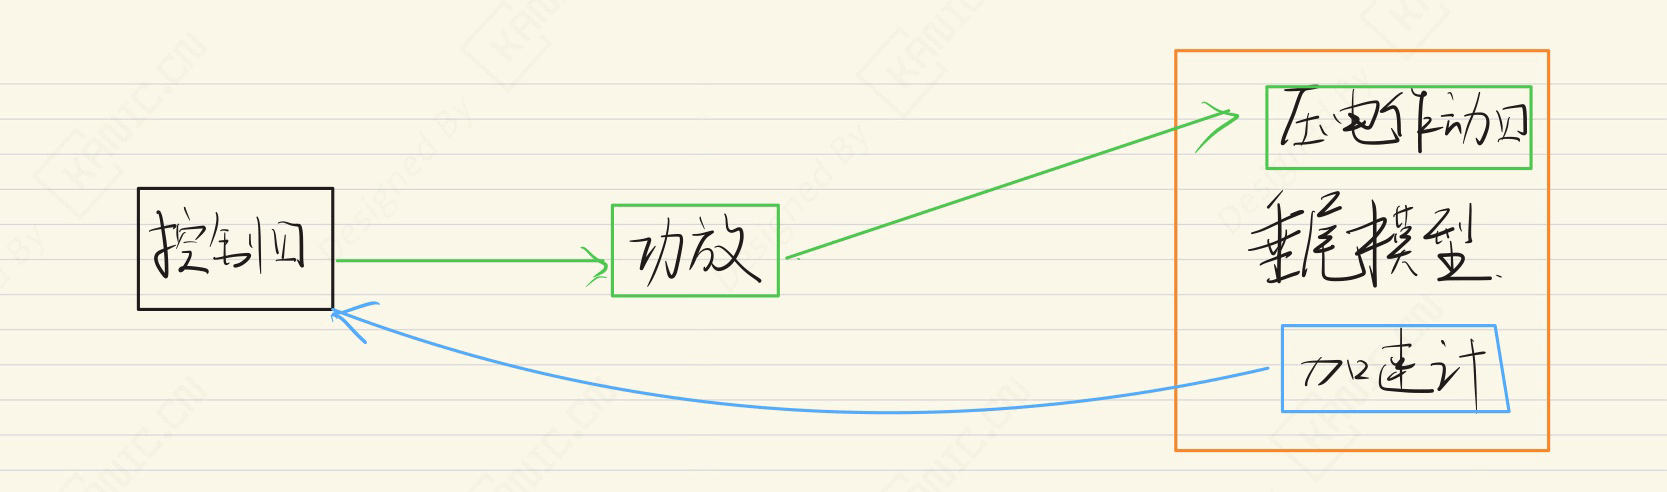
关键信号与实验流程说明(精炼版)
- 控制器的控制信号通过功放驱动垂尾模型上的压电作动器,让其产生动作;
- 垂尾模型上的加速计信号再反馈给控制器;
- 控制器实现了输入和输出的闭环控制;
说明:仅记录信号在系统中的流向与作用,不涉及控制算法或具体参数。
实验数据与现场
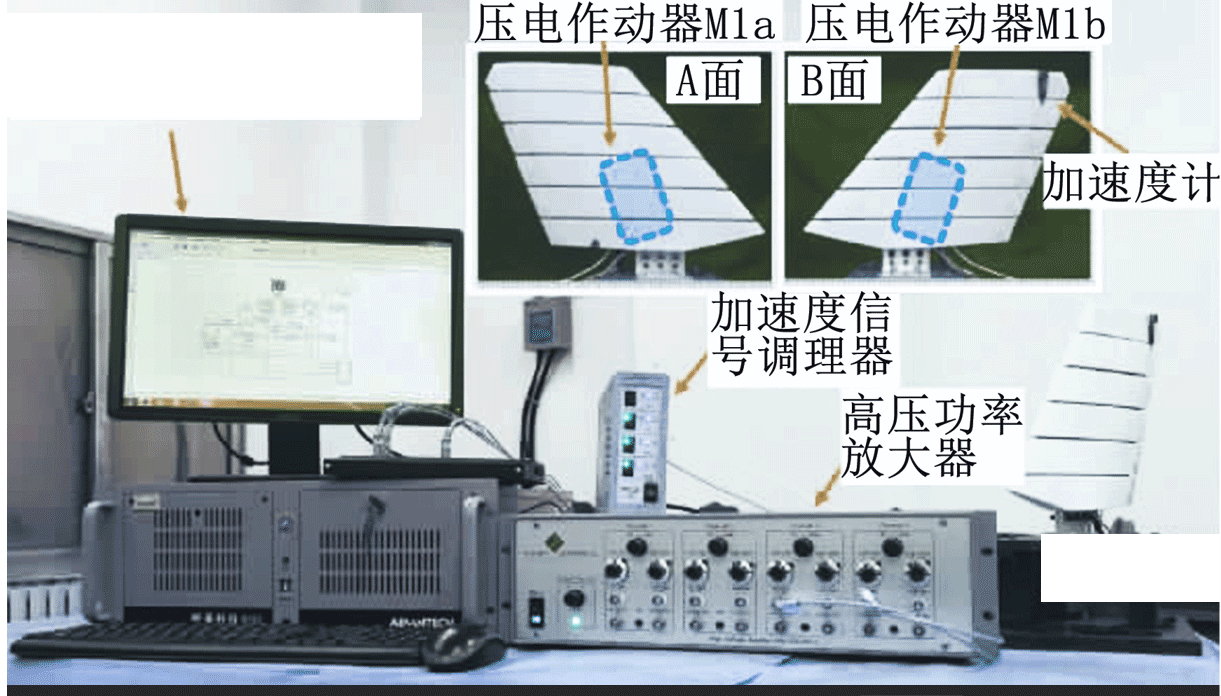
说明
结构框图来源于实际实验平台验证后的通用实现形式,细节根据具体硬件版本略有差异。
涉及的部分硬件
- 压电作动器 Smart Material P1 型
- 加速度传感器 PCB 33B30
- 功放 Smart Material HVA 1500/50-4
以上配置仅用于说明实验背景,不同应用场景下可采用等效方案。
交流说明
>本文相关代码与实验案例已整理至 GitHub(KANIC-lab/KANIC),主要用于自动化控制实验、半实物仿真及控制算法验证。
★ 适用场景:
- 自动化控制课程实验搭建
- 研究生论文实验验证
- 控制系统与硬件联调测试
◆ 如需获取以下内容:
- 实验系统配置方案与Simulink配套模板
- 设备租赁与替代方案
- 控制实验快速搭建路径
如果你也在做类似实验,相关设备可以租用,我可以帮你调通——直接私信我
📌 更多同类实验案例,涵盖运动控制、振动控制、液压气动等20个方向 👉 点击查看完整案例目录